
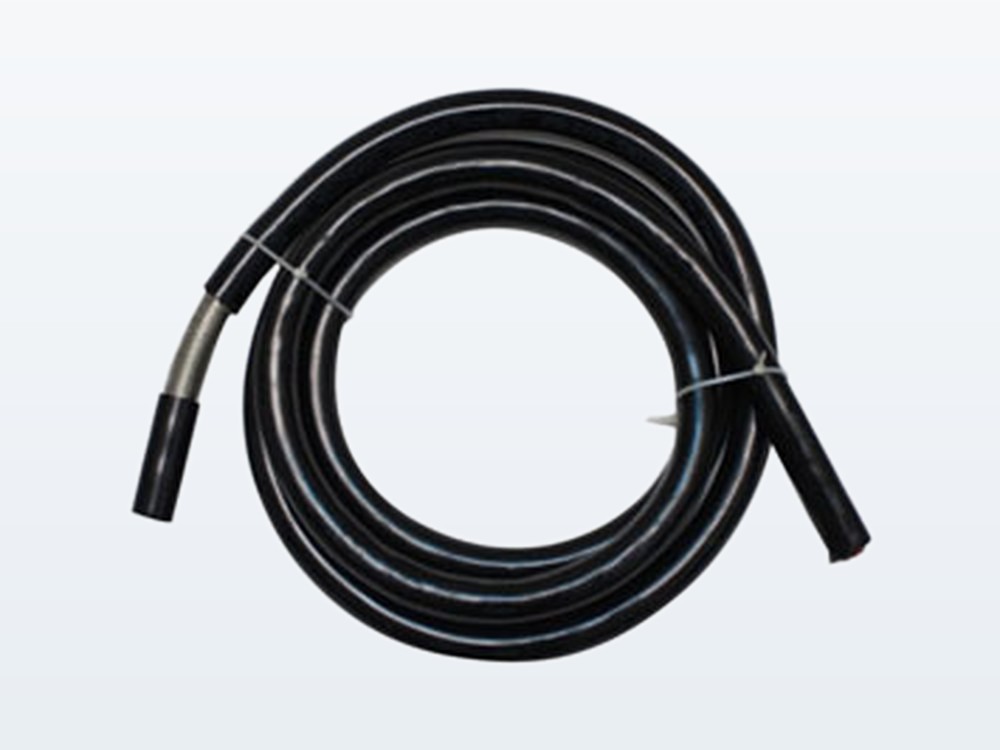
ชุดสายเคเบิลหุ่นยนต์สำหรับดรสแพ็กและแกนเคลื่อนที่
ดรสแพ็กของหุ่นยนต์นำพาพลังงาน สัญญาณป้อนกลับ และสัญญาณผ่านมัดเดียวกัน ขณะที่แขนบิดตัวและรางโซ่โค้งงอ — และสายที่เสียหายมักเป็นสายที่คำนวณมาเพียงการเคลื่อนไหวเดียวจากสองแบบนี้ คู่มือนี้อธิบายทั้งสองแบบ พร้อมขนาดจริงจากกลุ่มสายเคเบิลบิดตัวสำหรับหุ่นยนต์ของเรา
1. การเคลื่อนไหวสองแบบในมัดเดียว
บนแกนที่เคลื่อนที่ สายเคเบิลรับภาระสองอย่างพร้อมกัน ที่ข้อมือและข้อต่อที่หมุนได้ สายจะบิดตัว — สายเคเบิลบิดตัวของเราสร้างมาสำหรับ ±180° (360° ของการบิดรวม) ในกลุ่ม TPEE และ ±270° ในกลุ่ม ETFE ส่วนในรางโซ่ของดรสแพ็ก สายจะโค้งงอซ้ำแล้วซ้ำเล่า: สายเคเบิลแดร็กเชนสำหรับเซลล์เดียวกันจัดระดับไว้ที่มากกว่า 5, 10 หรือ 20 ล้านรอบการดัด และมัดเดียวกันมักทำหน้าที่สามอย่างพร้อมกัน — กำลังเซอร์โวพร้อมคู่เบรก สัญญาณป้อนกลับจากเอนโค้ดเดอร์ และแกนกำลังกับสัญญาณของหุ่นยนต์เอง — ดังนั้นการเลือกนี้จึงเป็นการเลือกทั้งระบบ ไม่ใช่สายเส้นเดียว
2. กลุ่มสายบิดตัว: หกโมเดล สองฉนวน
สายเคเบิลบิดตัวสำหรับหุ่นยนต์ สร้างมาสำหรับภาระบิดตัวของแขนหุ่นยนต์หลายแกน และยังใช้ในแดร็กเชนความเร็วสูงได้ ทั้งทนน้ำมันหนักรวมถึงการแช่ในน้ำมัน กลุ่มนี้มีฉนวนสองแบบ:
| โมเดล | ฉนวน / เปลือก | ชีลด์ | มุมบิด | แรงดันพิกัด |
|---|---|---|---|---|
| ROBOT 83900 | TPEE / PUR ด้าน | ไม่มีชีลด์ | ±180° | 300 V |
| ROBOT 83974 | TPEE / PUR ด้าน | มีชีลด์ | ±180° | 300 V |
| ROBOT 835974 | TPEE / PUR ด้าน | คู่บิดเกลียวมีชีลด์ | ±180° | 300 V |
| ROBOT 81900 | ETFE / PUR ด้าน | ไม่มีชีลด์ | ±270° | 300 V |
| ROBOT 81974 | ETFE / PUR ด้าน | มีชีลด์ | ±270° | 300 V |
| ROBOT 815974 | ETFE / PUR ด้าน | คู่บิดเกลียวมีชีลด์ | ±270° | 300 V |
ทั้งหกโมเดลใช้พื้นฐานเดียวกัน: ตัวนำทองแดงไร้ออกซิเจนความบริสุทธิ์สูงชุบดีบุก (เส้น 0.08/0.1 มม.) เปลือก PUR ด้านสีดำ เทา ส้ม หรือเขียว −40 °C ถึง +90 °C และ 2–20 แกน × 0.14–2.5 มม.² จากตารางมาตรฐาน ผลิตได้สูงสุด 100 แกน กลุ่ม TPEE อยู่ในตัวเลือกสายเคเบิลของเรา — 684 แถวมาตรฐานในห้ากลุ่มย่อย (ตัวเลือกยังระบุรุ่น 83973 และ 835973 ไว้ข้างโมเดลในคู่มือด้วย) ส่วนกลุ่ม ETFE เสนอราคาตามคำขอ ไม่ได้เลือกจากตัวเลือกสายเคเบิล
3. สายเคเบิลแดร็กเชนสำหรับดรสแพ็ก
ตรงที่มัดสายวิ่งในรางโซ่แทนที่จะบิดตัวที่ข้อต่อ โครงสร้างจะเปลี่ยนไป สายเคเบิลแดร็กเชนสำหรับหุ่นยนต์ เป็นสายเคเบิลแดร็กเชนเปลือก PUR (เงาหรือด้าน) สำหรับดรสแพ็กของหุ่นยนต์และชิ้นส่วนเครื่องจักรที่เคลื่อนไหวบ่อย มีสามระดับอายุการดัด — มากกว่า 5, 10 หรือ 20 ล้านรอบ (ตามเงื่อนไขทดสอบของโรงงาน) แรงดันพิกัดคือ 300/500 V, 450/750 V หรือ 600/1000 V ตามโครงสร้าง และตัวเลือกยังระบุ 900P ที่ 2–38 แกน × 0.14–35 มม.² และ 900DP ที่ 2–38 แกน × 0.14–25 มม.²
| ซีรีส์ | เปลือก | ชีลด์ | อายุการดัด* | แถวในตัวเลือก |
|---|---|---|---|---|
| 900P (รุ่นเก่า) | PUR เงาหรือด้าน | ไม่มีชีลด์ | มากกว่า 5, 10 หรือ 20 ล้านรอบตามระดับ | 539 |
| 900DP (รุ่นเก่า) | PUR เงาหรือด้าน | มีชีลด์ | มากกว่า 5, 10 หรือ 20 ล้านรอบตามระดับ | 481 |
* อายุการดัดระบุตามเงื่อนไขทดสอบของโรงงาน สองซีรีส์นี้รวมกันครอบคลุม 1,020 แถวมาตรฐานในตัวเลือก — ฝั่งแดร็กเชนทั้งหมดของกลุ่มหุ่นยนต์ (รวม 1,704 แถว)
4. ขนาดที่คำนวณแล้ว: รัศมีการดัด 10×
สายเคเบิลบิดตัวระบุรัศมีการดัดเป็นตัวคูณของเส้นผ่านศูนย์กลางภายนอก: 10×D ตารางด้านล่างคำนวณไว้ให้แล้วสำหรับขนาดสต็อกจริงจากตัวเลือกสายเคเบิลของเรา:
| รหัสสต็อก | โมเดล | โครงสร้าง | เส้นผ่านศูนย์กลางภายนอก | รัศมีการดัดต่ำสุด (10×) |
|---|---|---|---|---|
| V101110005002 | ROBOT 83974 | 0.5 × 2C | 6.1 มม. | 61 มม. |
| V101110005004 | ROBOT 83974 | 0.5 × 4C | 6.7 มม. | 67 มม. |
| V101110005010 | ROBOT 83974 | 0.5 × 10C | 9.9 มม. | 99 มม. |
| V101090001402 | ROBOT 83900 | 0.14 × 2C | 4.1 มม. | 41 มม. |
| V101090001410 | ROBOT 83900 | 0.14 × 10C | 6.3 มม. | 63 มม. |
| V101130001402 | ROBOT 835974 | 0.14 × 2C × 2 | 5.8 มม. | 58 มม. |
ตัวอย่างการคำนวณ: ROBOT 83974 0.5 × 10C (V101110005010) มีเส้นผ่านศูนย์กลางภายนอก 9.9 มม. ดังนั้นดรสแพ็กต้องเผื่อรัศมีการดัดอย่างน้อย 99 มม. ที่จุดบิด คำนวณรางนำจากตาราง — อย่าฝืนสาย กลุ่มทั้งหมดอยู่ในกลุ่มสายเคเบิลหุ่นยนต์
5. สิ่งที่ต้องส่งเพื่อขอใบเสนอราคา
- การเคลื่อนไหวแบบใด: บิดตัวที่ข้อต่อ โค้งงอในรางโซ่ หรือทั้งสองอย่าง — และมุมหรือระยะวิ่ง
- แกนและขนาดหน้าตัด: กำลังและสัญญาณของหุ่นยนต์ บวกแกนกำลังเซอร์โวและคู่เบรกกับสายสัญญาณป้อนกลับจากเอนโค้ดเดอร์ หากวิ่งในมัดเดียวกัน
- ชีลด์: ไม่มีชีลด์ มีชีลด์ หรือคู่บิดเกลียวมีชีลด์
- เปลือก: PUR ด้านเป็นมาตรฐาน — แจ้งหากมีการแช่น้ำมันหรือการเสียดสีหนัก
- ความยาวและปริมาณ: สั่งทำเริ่มตั้งแต่ 300 ม.
- แบบ แผ่นข้อมูล หรือรหัสชิ้นส่วนของสายที่คุณใช้อยู่ปัจจุบัน หากมี
คู่มือของเราเรื่องชุดสายเคเบิลสั่งทำตามแบบอธิบายว่าต้องส่งอะไรและใบเสนอราคาระบุอะไร สายเซอร์โวและเอนโค้ดเดอร์ที่วิ่งร่วมมัดเดียวกันอยู่ในหน้าสายเคเบิลเซอร์โวมอเตอร์และสายเคเบิลเอนโค้ดเดอร์ — สายเอนโค้ดเดอร์ทำตามแบบ ไม่มีแถวมาตรฐานในตัวเลือก ใบเสนอราคาอย่างเป็นทางการมักมาถึงภายในหนึ่งวันทำการ
6. ข้อผิดพลาดที่แพงที่สุด
| ข้อผิดพลาด | ผลที่ตามมา | วิธีแก้ |
|---|---|---|
| เลือกสายบิดตัวจากรัศมีการดัดเพียงอย่างเดียว | สายรอดในรางโซ่แต่เสียที่ข้อมือ | ตรวจมุมบิดก่อน — ±180° TPEE หรือ ±270° ETFE |
| ใส่สายติดตั้งถาวรลงในดรสแพ็ก | แกนขาดภายในไม่กี่สัปดาห์ | ใช้โครงสร้างแดร็กเชนหรือบิดตัว ไม่ใช่สายติดตั้งถาวร |
| ลืมสายเอนโค้ดเดอร์ | สัญญาณป้อนกลับผิดพลาดจนดูเหมือนไดรฟ์เสีย | คู่บิดเกลียวมีชีลด์สำหรับแกนป้อนกลับ |
| สั่งขนาดตามแค็ตตาล็อกสำหรับเซลล์พิเศษ | โครงสร้างที่เกือบพอดี | ขอใบเสนอราคาตามแบบ — สั่งทำตั้งแต่ 300 ม. |
| ไม่มีที่ว่างที่จุดบิด | สายถูกดึงตึงเมื่อหมุนสุด | เผื่อที่ว่างที่ข้อต่อ คำนวณรางนำจากตาราง 10× |
คำถามที่พบบ่อย
- สายบิดตัวหรือสายแดร็กเชน — หุ่นยนต์ต้องการแบบใด?
- ทั้งสองแบบ ในตำแหน่งต่างกัน: สายบิดตัวที่ข้อต่อและแกนที่บิดตัว สายแดร็กเชนในรางโซ่ของดรสแพ็ก เซลล์เดียวกันมักต้องการทั้งสองแบบ
- การบิด ±180° หมายถึงอะไร?
- สายบิด 180° ไปแต่ละข้างจากจุดกลาง — 360° ของการบิดรวม ส่วนกลุ่ม ETFE บิด ±270°
- สายเคเบิลบิดตัวสำหรับหุ่นยนต์ต้องการรัศมีการดัดเท่าไร?
- 10× ของเส้นผ่านศูนย์กลางภายนอก ตารางด้านบนคำนวณไว้ให้แล้วสำหรับขนาดจริง — เช่น ROBOT 83974 0.5 × 10C ต้องการอย่างน้อย 99 มม.
- ขอขนาดที่ไม่มีในตารางได้ไหม?
- ตารางมาตรฐานครอบคลุม 2–20 แกน × 0.14–2.5 มม.² ผลิตได้สูงสุด 100 แกน และสั่งทำเริ่มตั้งแต่ 300 ม. — ส่งข้อมูลจำเพาะเพื่อขอใบเสนอราคาอย่างเป็นทางการ ปกติภายในหนึ่งวันทำการ ส่วนกลุ่ม ETFE เสนอราคาตามคำขอ
บอกแกน ระยะวิ่ง และมัดสายให้เราทราบ
ส่งประเภทแกน มุมบิดหรือระยะวิ่ง และแกนที่คุณต้องการ — กำลัง คู่เบรก สัญญาณป้อนกลับจากเอนโค้ดเดอร์ เราจะยืนยันโครงสร้างและเสนอราคาปกติภายในหนึ่งวันทำการ
สายเคเบิลหุ่นยนต์ LINE ขอใบเสนอราคา